MIT научил 3D-печать добавлять предметам «осязание»
MIT научил 3D-печать добавлять предметам «осязание»
Обычная 3D-печать умеет собрать корпус, но не объясняет предмету, что с ним происходит после печати. В MIT CSAIL предложили X-Hinges — инструмент, который вместе с формой автоматически закладывает в гибкий объект датчики движения. Идея проста: лампа может замечать, что её сжимают, а перчатка — передавать движение пальцев роботу.
Главная техническая проблема — помехи. В ранних печатных конструкциях проводящие дорожки и сенсоры часто делали из похожего материала: сигналы смешивались, а система плохо понимала угол сгиба. X-Hinges использует два материала: один рассчитан на сильный сенсорный сигнал, второй — на проводящие элементы, которые не должны ему мешать.
Три направления вместо одного
В интерфейсе пользователь соединяет готовые формы или рисует свою, затем задаёт движения детали. Авторы пишут, что можно выбирать до трёх осей: сжатие, движение вверх-вниз и в стороны. После этого программа размещает сенсоры в точках сгиба.
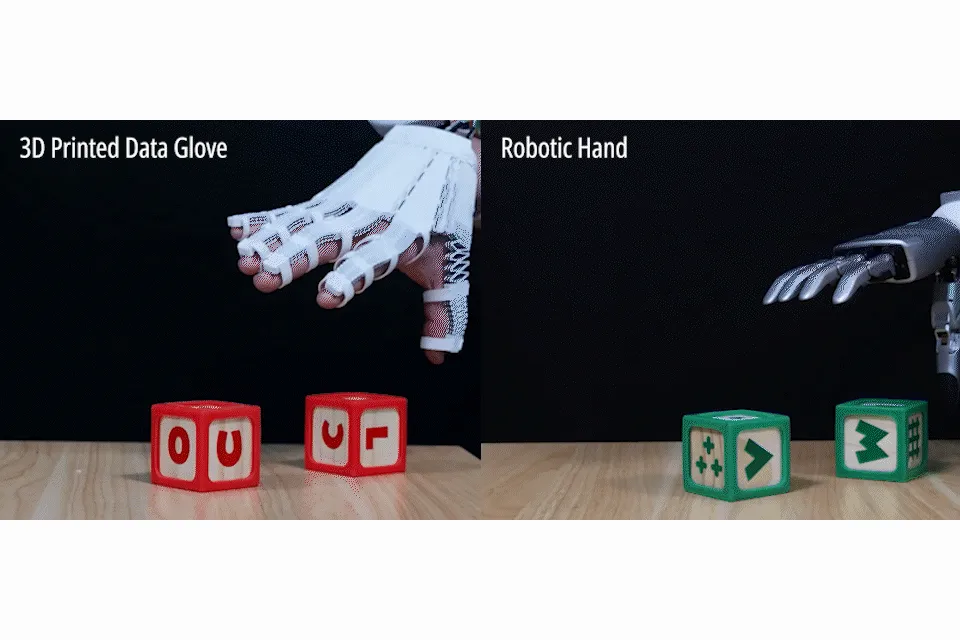
В демонстрациях исследователи напечатали перчатку: она считывает сгибы пальцев человека и быстро передаёт данные роботизированной руке, повторяющей захват. Ещё один прототип — складная лампа, меняющая яркость, когда её сжимают. Система также распознавала положенный на поверхность предмет по тактильным данным.
Источник: MIT News.
Пока нужен контроль после печати
У X-Hinges есть заметное ограничение: два внешне одинаковых отпечатка могут давать разные показания, потому что раскладка электрических элементов чуть меняется при изготовлении. Команда добавила компьютерное зрение для калибровки, но хочет перенести эту коррекцию внутрь самого устройства.
Это не универсальный «умный предмет» из коробки, а исследовательский инструмент, который представят на ACM UIST в начале ноября. Но для робототехники он интересен уже сейчас: вместо долгой сборки сенсоров после печати можно проектировать форму и восприятие объекта одновременно.