X Square Robot выпустила открытую модель для управления реальными роботами
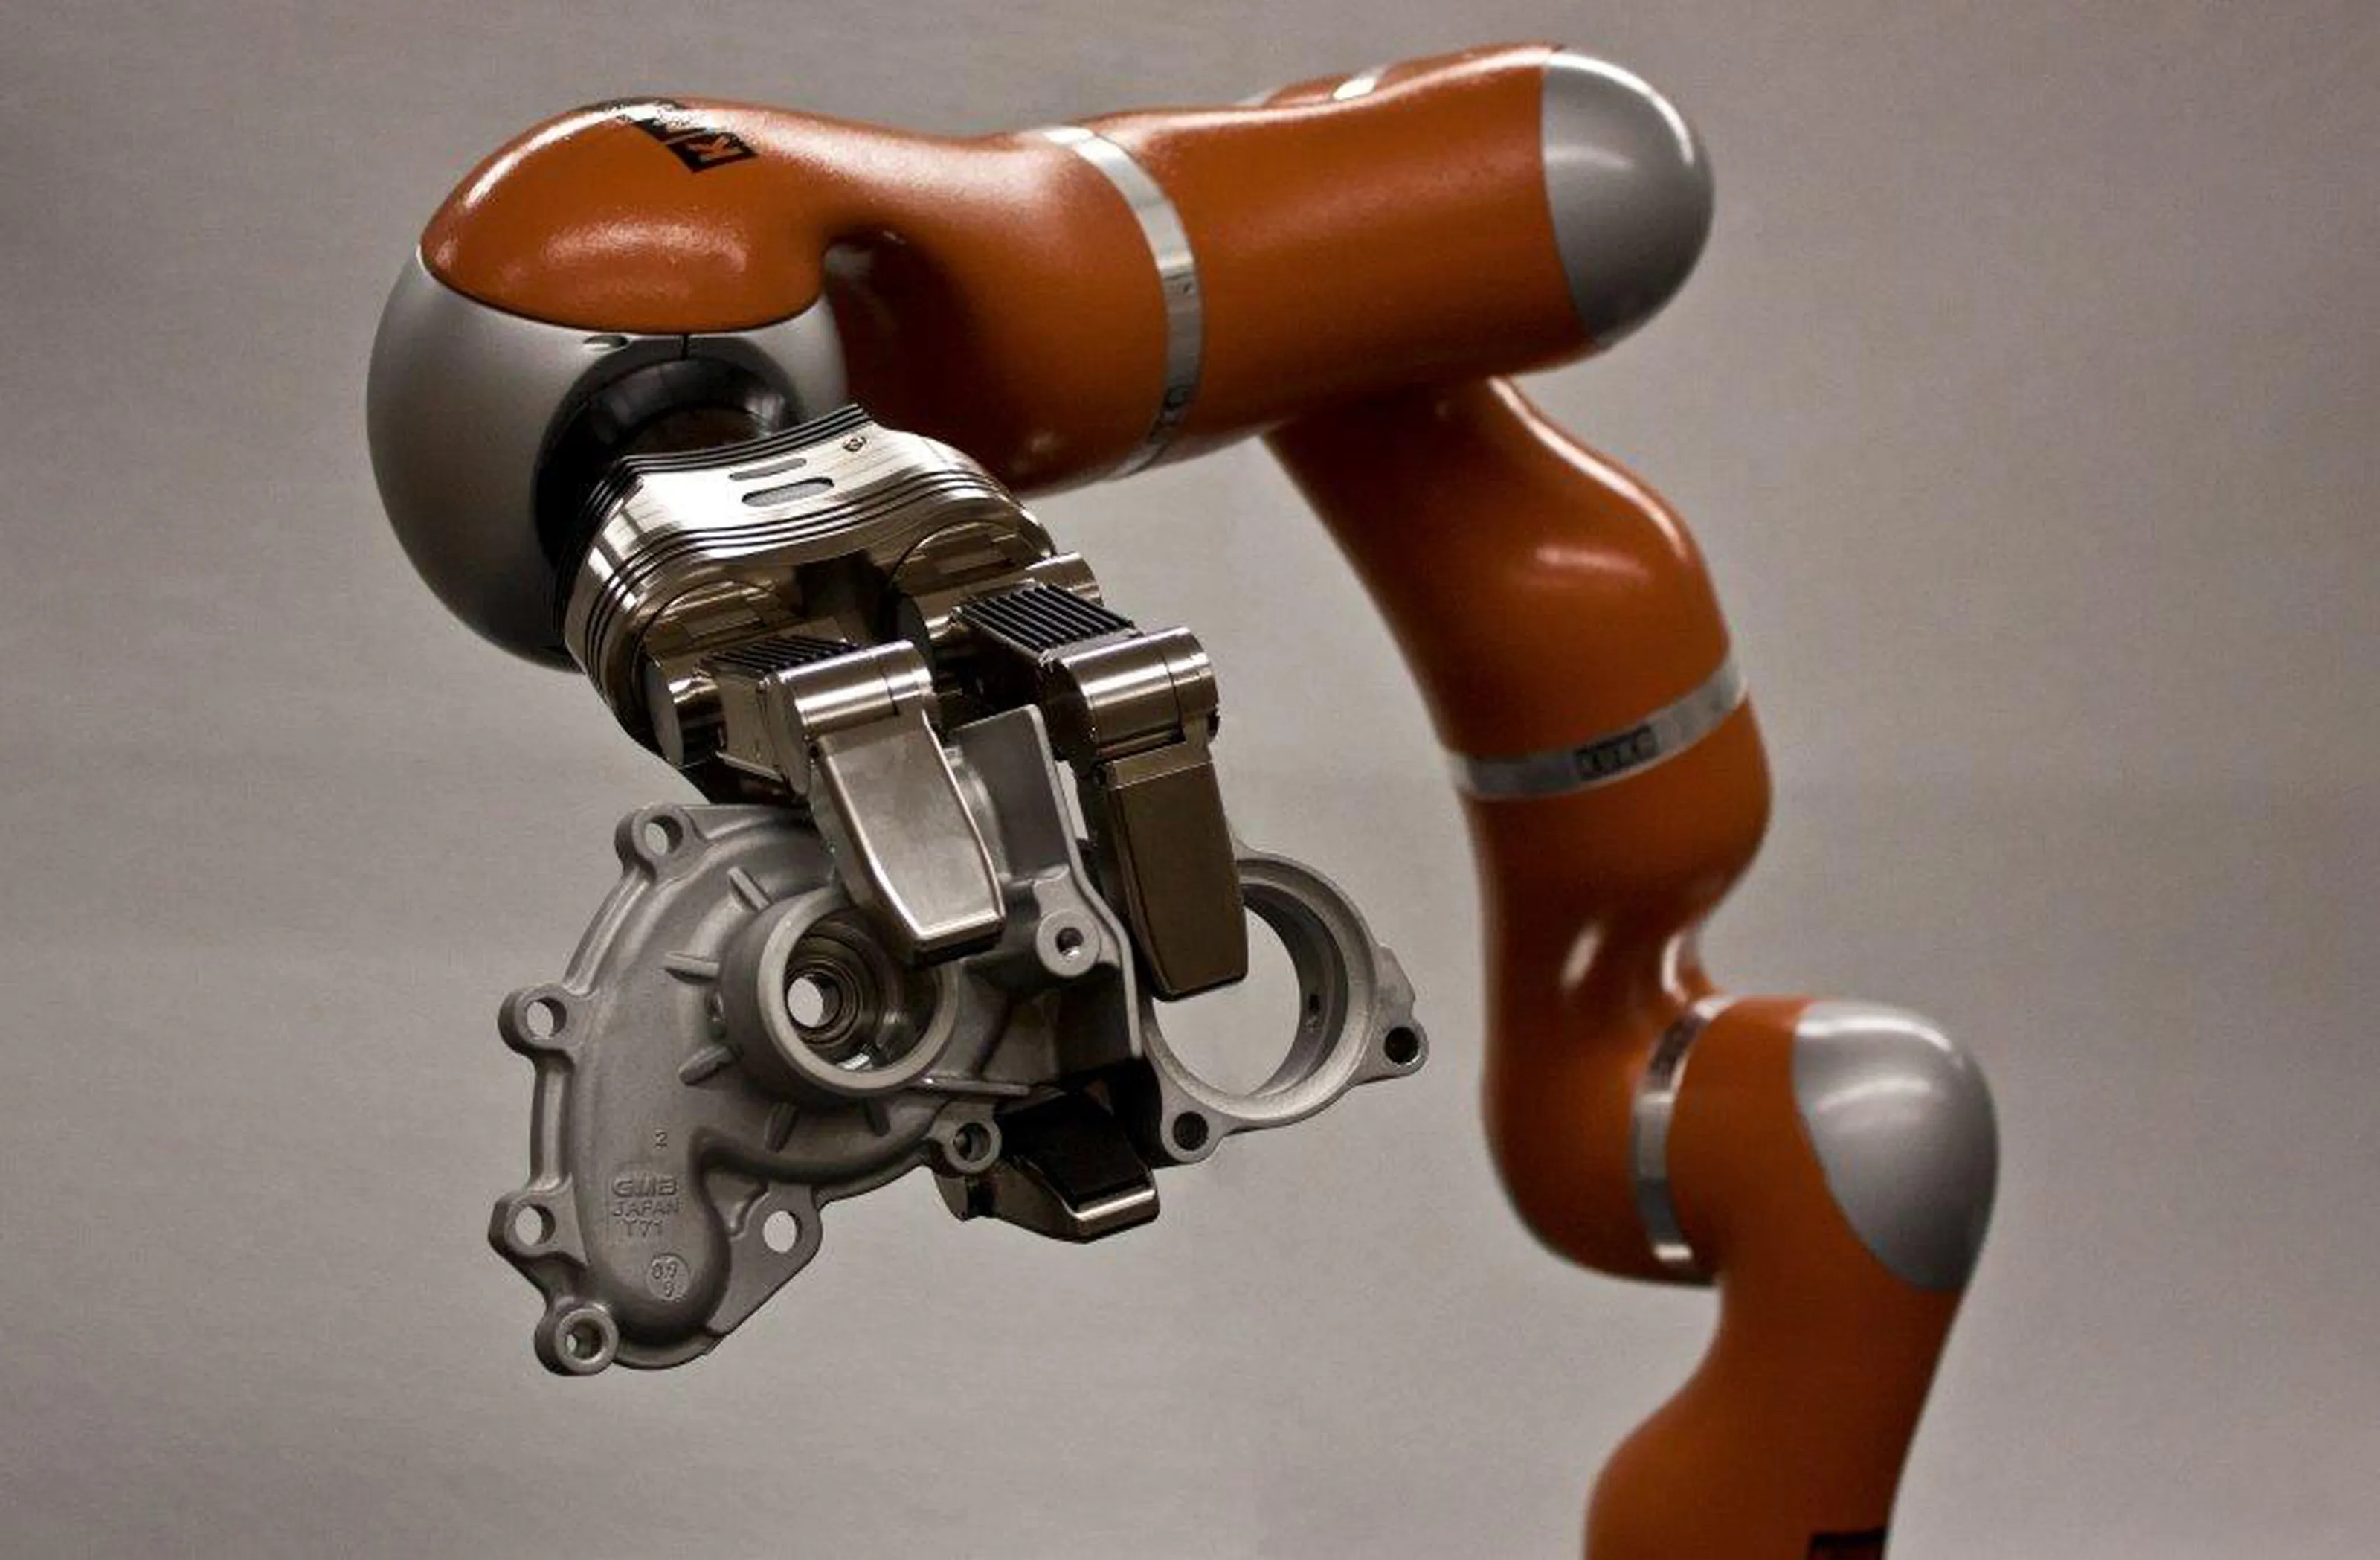
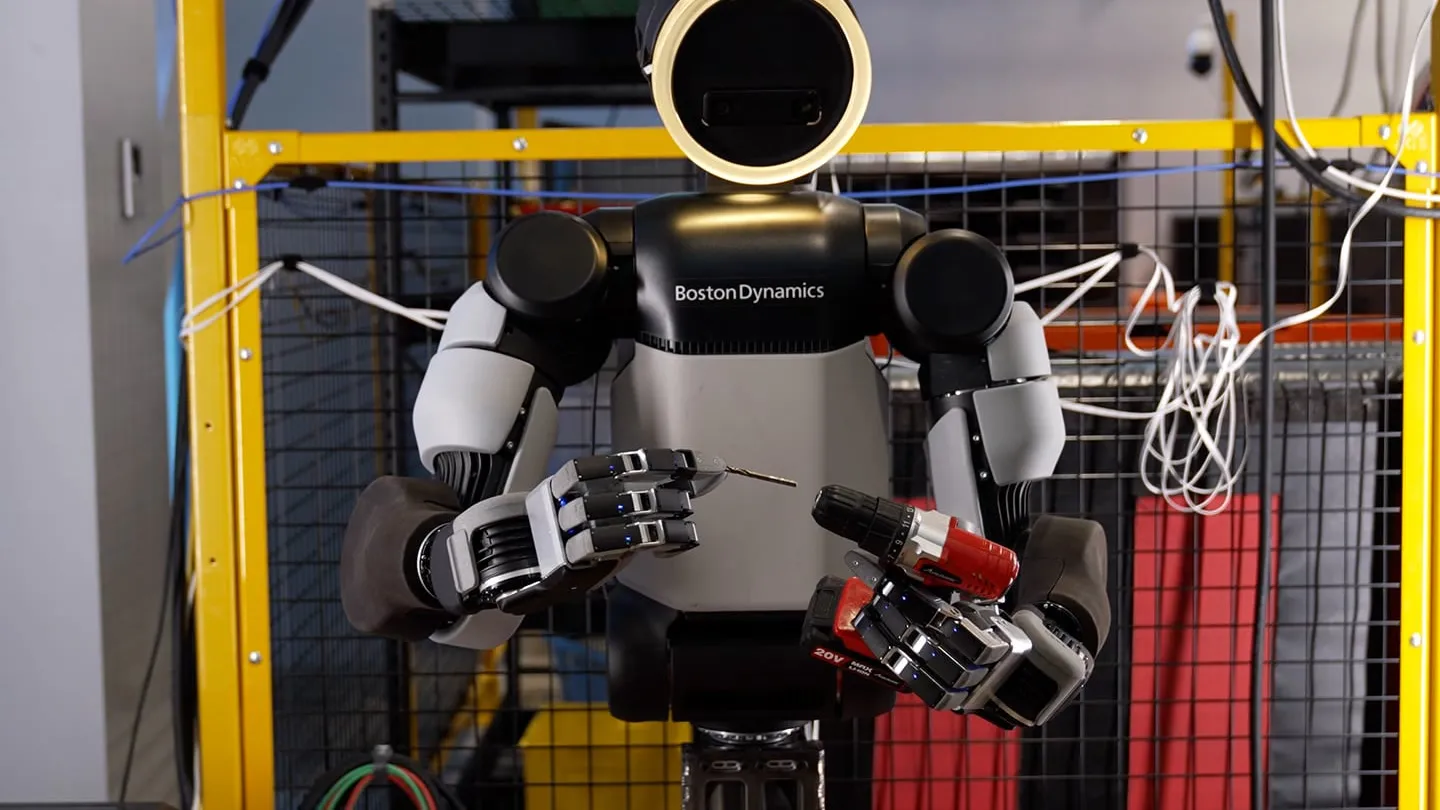
X Square Robot выложила на Hugging Face Wall-OSS-0.5 — открытую Vision-Language-Action модель для роботов на 4 млрд параметров. В отличие от обычных языковых или визуально-языковых моделей, VLA-модель должна не только понимать картинку и инструкцию, но и выдавать действие для физического устройства: например, как захватить объект, переместить его или выполнить часть манипуляции.
Релиз заметили на Reddit в r/singularity: автор поста обратил внимание, что Wall-OSS-0.5 пытается сделать редкую вещь для робототехники — показать измеримое поведение прямо из предобученного чекпойнта, а не только после тонкой настройки под конкретную лабораторию и конкретную руку.
Что именно открыли
Страница модели на Hugging Face описывает Wall-OSS-0.5 как 4B базовую модель, построенную на 3B VLM-бэкбоне с отдельными компонентами для генерации действий. Модель не закрыта и не требует отдельного разрешения на доступ: по API Hugging Face она значится публичной, а репозиторий X-Square-Robot/wall-x содержит инструкции для установки, обучения, инференса и работы с робототехническими датасетами в формате LeRobot.
По описанию разработчиков, предобучение шло на данных более чем 20 типов роботизированных платформ и более чем одном миллионе траекторий за эпоху, вместе с мультимодальным корпусом. Смысл такого подхода — не натаскать модель на одну руку или одну камеру, а дать ей более общую базу: связь между тем, что робот видит, что человек просит и какое движение должно последовать.
В заявленных результатах есть две важные цифры. Во-первых, Wall-OSS-0.5 показывает нетривиальное выполнение «с нуля» на наборе из 17 задач на реальных роботах, включая удержанные задачи с деформируемыми объектами. Во-вторых, после дообучения под конкретные задачи модель достигает 60,5% среднего прогресса на 15 реальных задачах и, по словам авторов, обходит π0.5 на 17,5 пункта.
Почему это больше, чем ещё один чекпойнт
Робототехника долго страдала от разрыва между эффектными демо и воспроизводимостью. Видео с роботом может выглядеть убедительно, но стороннему разработчику часто трудно понять, сколько там ручной настройки, сколько попыток осталось за кадром и можно ли перенести систему на другую руку, камеру или стол.
Открытые VLA-модели важны именно поэтому. Если чекпойнт, код и методика оценки доступны, рынок получает не только рекламный ролик, но и материал для проверки: можно сравнивать модели, искать слабые места, дообучать под свои задачи и постепенно превращать робототехнику из закрытых лабораторных стеков в более нормальную инженерную область.
Для компаний это ещё и другой способ входа в робототехнику. Не каждая команда может собрать собственный датасет на десятках платформ, но открытый базовый слой позволяет начинать с уже обученной связки «камера — инструкция — действие» и проверять, где нужна донастройка. Это особенно важно для складов, лабораторий, малого производства и сервисных сценариев, где универсальный робот пока слишком дорог, а узкая автоматизация быстро упирается в разнообразие объектов.
Осторожность всё равно нужна. Wall-OSS-0.5 пока не означает, что домашние роботы завтра станут универсальными помощниками: 60,5% прогресса после дообучения — это скорее исследовательский рубеж, чем готовый потребительский продукт. Но направление важно. После LLM и AI-кодинга открытая гонка постепенно добирается до физических действий: модели начинают конкурировать не только в тексте и картинках, но и в способности двигать реальные предметы.
- huggingface.cox-square-robot/wall-oss-0.5 · Hugging Face
- github.comGitHub - X-Square-Robot/wall-x: Building General-Purpose Robots Based on Embodied Foundation Model
- reddit.comReddit discussion: Open-weights VLA hits real-robot tasks
- commons.wikimedia.orgFile:NIST Dexterous Manipulation Testbed (9502902636).jpg - Wikimedia Commons