Два робота Figure сами убрали спальню — домашняя робототехника стала на шаг ближе
Два робота Figure сами убрали спальню — домашняя робототехника стала на шаг ближе
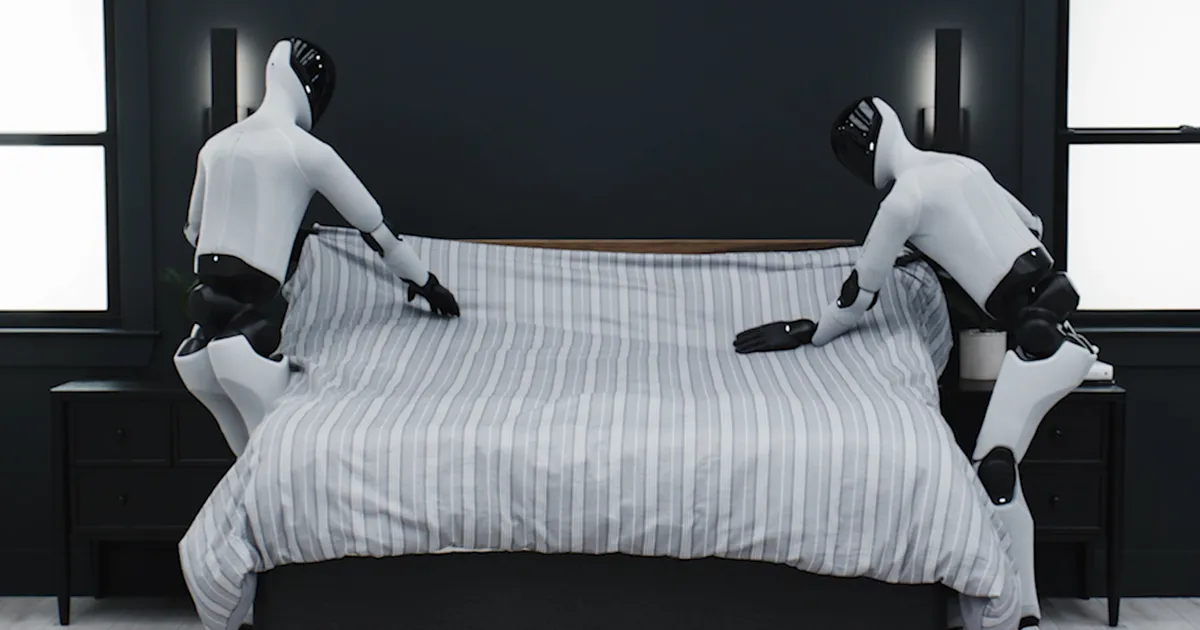
Figure показала новую демонстрацию Helix 02: два гуманоидных робота приводят в порядок спальню меньше чем за две минуты. Они открывают дверь, вешают одежду, убирают наушники, закрывают книгу, выбрасывают мусор, задвигают стул и вместе застилают кровать. Компания утверждает, что всё это делает одна обученная vision-language-action-система, без общего планировщика, обмена сообщениями между роботами и центрального координатора.
Это не означает, что домашние роботы завтра массово появятся в квартирах. Демонстрация остаётся роликом самой компании, снятым в подготовленной среде. Но она хорошо показывает, куда движется робототехника: от отдельных эффектных трюков к длинным бытовым задачам, где робот должен одновременно видеть комнату, ходить, держать равновесие, работать двумя руками и учитывать действия другого робота.
Для широкой публики это важнее очередного языкового бенчмарка. Если большие языковые модели уже стали «мозгом» цифровой работы, то гуманоидные роботы — попытка перенести похожую логику в физический мир. И именно физический мир пока остаётся самым упрямым экзаменом для ИИ.
Что именно показала Figure
В новой демонстрации два Helix 02 работают в одной спальне. Один робот открывает дверь, другой взаимодействует с предметами в комнате. Они поднимают и перемещают вещи, используют руки и ноги, удерживают баланс, а в финале вместе берутся за одеяло и расправляют его на кровати.
Самая заметная часть — не отдельный жест, а связность всей сцены. Роботу недостаточно просто схватить предмет. Ему нужно подойти к нужному месту, не потерять равновесие, изменить хват, учесть форму вещи, освободить руку, иногда задействовать ногу и продолжить задачу без перезапуска. В случае с кроватью задача усложняется ещё сильнее: одеяло мягкое, постоянно меняет форму, застревает, складывается и реагирует на движения второго робота.
Figure пишет, что роботы не получают пошаговых инструкций от общего диспетчера. Каждый смотрит на комнату своими камерами и должен по движениям партнёра понять, что тот собирается делать. В человеческом быту это выглядит естественно: двое людей могут молча застелить кровать, подстраиваясь друг под друга. Для роботов это сложная задача координации в реальном времени.
Почему спальня сложнее, чем кажется
Бытовая среда неприятна для классической робототехники. На заводе детали часто находятся в ожидаемом месте, освещение контролируемое, задача повторяется тысячи раз, а объект имеет понятную форму. Спальня устроена наоборот: одежда висит как попало, книга может быть открыта под разным углом, стул стоит не там, где вчера, а ткань почти никогда не ведёт себя одинаково.
Поэтому такие задачи трудно разбить на набор жёстких правил. Можно запрограммировать робота «подойди — остановись — возьми — повернись — положи», но реальный объект чуть сместится, ткань зацепится, дверь откроется не полностью, и цепочка начнёт разваливаться. Именно поэтому компании вроде Figure делают ставку на обучаемые системы, которые связывают зрение, язык, планирование и движения в один контур.
Helix 02, по описанию Figure, построен как иерархия систем. Более медленный уровень понимает цель и сцену, быстрый уровень переводит восприятие в движения тела, а низкий уровень отвечает за баланс и контакт с физическим миром. В январском релизе компания заявляла, что эта архитектура позволяет роботу выполнять длинные задачи вроде работы с посудомоечной машиной без человеческого вмешательства.
Что изменилось по сравнению с предыдущими роликами
Figure уже показывала Helix 02 в кухне и гостиной. В марте робот убирал гостиную: пользовался распылителем и полотенцем, собирал предметы в контейнер, бросал подушку на диван, нажимал кнопку на пульте и проходил через узкие места между мебелью. Новая демонстрация добавляет два важных элемента.
Первый — совместная работа двух гуманоидов над одной задачей. Это не просто два независимых робота в одной комнате. Когда они расправляют одеяло, действие одного меняет состояние объекта для другого. Нужно предсказывать не только ткань, но и партнёра.
Второй — работа с большим мягким предметом. Для роботов это отдельная боль. Тарелку или коробку можно описать как относительно жёсткий объект. Одеяло не имеет стабильной формы, его нельзя просто «взять за координату». Оно складывается, провисает, скользит и меняется после каждого движения. Именно поэтому бытовая робототехника так долго остаётся областью красивых демо, а не дешёвых массовых помощников.
Почему это важно не только любителям роботов
Если такие системы станут надёжнее, рынок труда изменится не только в офисах. Сегодня автоматизация сильнее всего видна в текстах, коде, поддержке клиентов и аналитике. Физическая работа пока защищена сложностью реального мира: перемещать вещи, убирать, ухаживать за помещениями и помогать людям всё ещё трудно автоматизировать универсально.
Гуманоидный робот интересен компаниям именно потому, что человеческая инфраструктура уже построена под человеческое тело. Дверные ручки, шкафы, столы, лестницы, инструменты и рабочие места рассчитаны на две руки, зрение и ходьбу. Если робот сможет достаточно хорошо пользоваться этой средой, бизнесу не придётся полностью перестраивать помещения под автоматизацию.
Для домохозяйств перспектива понятна ещё проще: уборка, сортировка вещей, перенос предметов, помощь пожилым людям, базовые бытовые поручения. Но между демонстрацией и продуктом огромная дистанция — цена, безопасность, скорость, надёжность, ремонт, ответственность за ошибки и поведение рядом с детьми или домашними животными.
Где стоит сохранять скепсис
Главный риск таких роликов — переоценить степень готовности технологии. Компания показывает лучший сценарий, выбранный и подготовленный для демонстрации. Мы не знаем, сколько было дублей, насколько разнообразными были комнаты, как система работает при плохом освещении, с незнакомыми предметами, рядом с человеком или при неожиданной помехе.
Есть и вопрос автономности. Figure подчёркивает, что задача выполняется без общего планировщика и без центральной координации между роботами. Но это не то же самое, что полностью универсальный домашний помощник. Робот может быть автономным внутри конкретного набора условий и всё ещё быть далёким от поведения «пойди наведи порядок в любой спальне».
Поэтому правильная реакция — не восторг «домработницы уже здесь» и не скепсис «это всего лишь видео». Более точная оценка: физический ИИ начинает демонстрировать связные бытовые сценарии, но ещё должен доказать воспроизводимость, безопасность и экономический смысл.
Какой тренд это подтверждает
В робототехнике постепенно повторяется переход, который уже произошёл в программном ИИ. Вместо узких систем под одну задачу компании строят более общие модели поведения, которые учатся на данных и переносят навыки между сценариями. Figure прямо говорит, что Helix 02 осваивает новые действия за счёт добавления данных, без отдельной инженерной логики для каждого трюка.
Это важный сдвиг. Если он подтвердится на практике, робототехника начнёт масштабироваться быстрее: не через ручное программирование каждой операции, а через накопление демонстраций и обучение. Такой подход всё ещё дорогой и хрупкий, но он лучше соответствует хаотичному миру людей.
Для читателя главный вывод простой: ИИ выходит из экрана медленнее, чем обещают рекламные ролики, но направление уже видно. Сначала модели научились писать и программировать. Теперь компании пытаются научить их двигаться, трогать вещи и сотрудничать в физическом пространстве. Спальня Figure — маленькая сцена, но на ней виден большой вопрос ближайших лет: когда роботы станут достаточно полезными, чтобы их начали покупать не ради шоу, а ради работы.